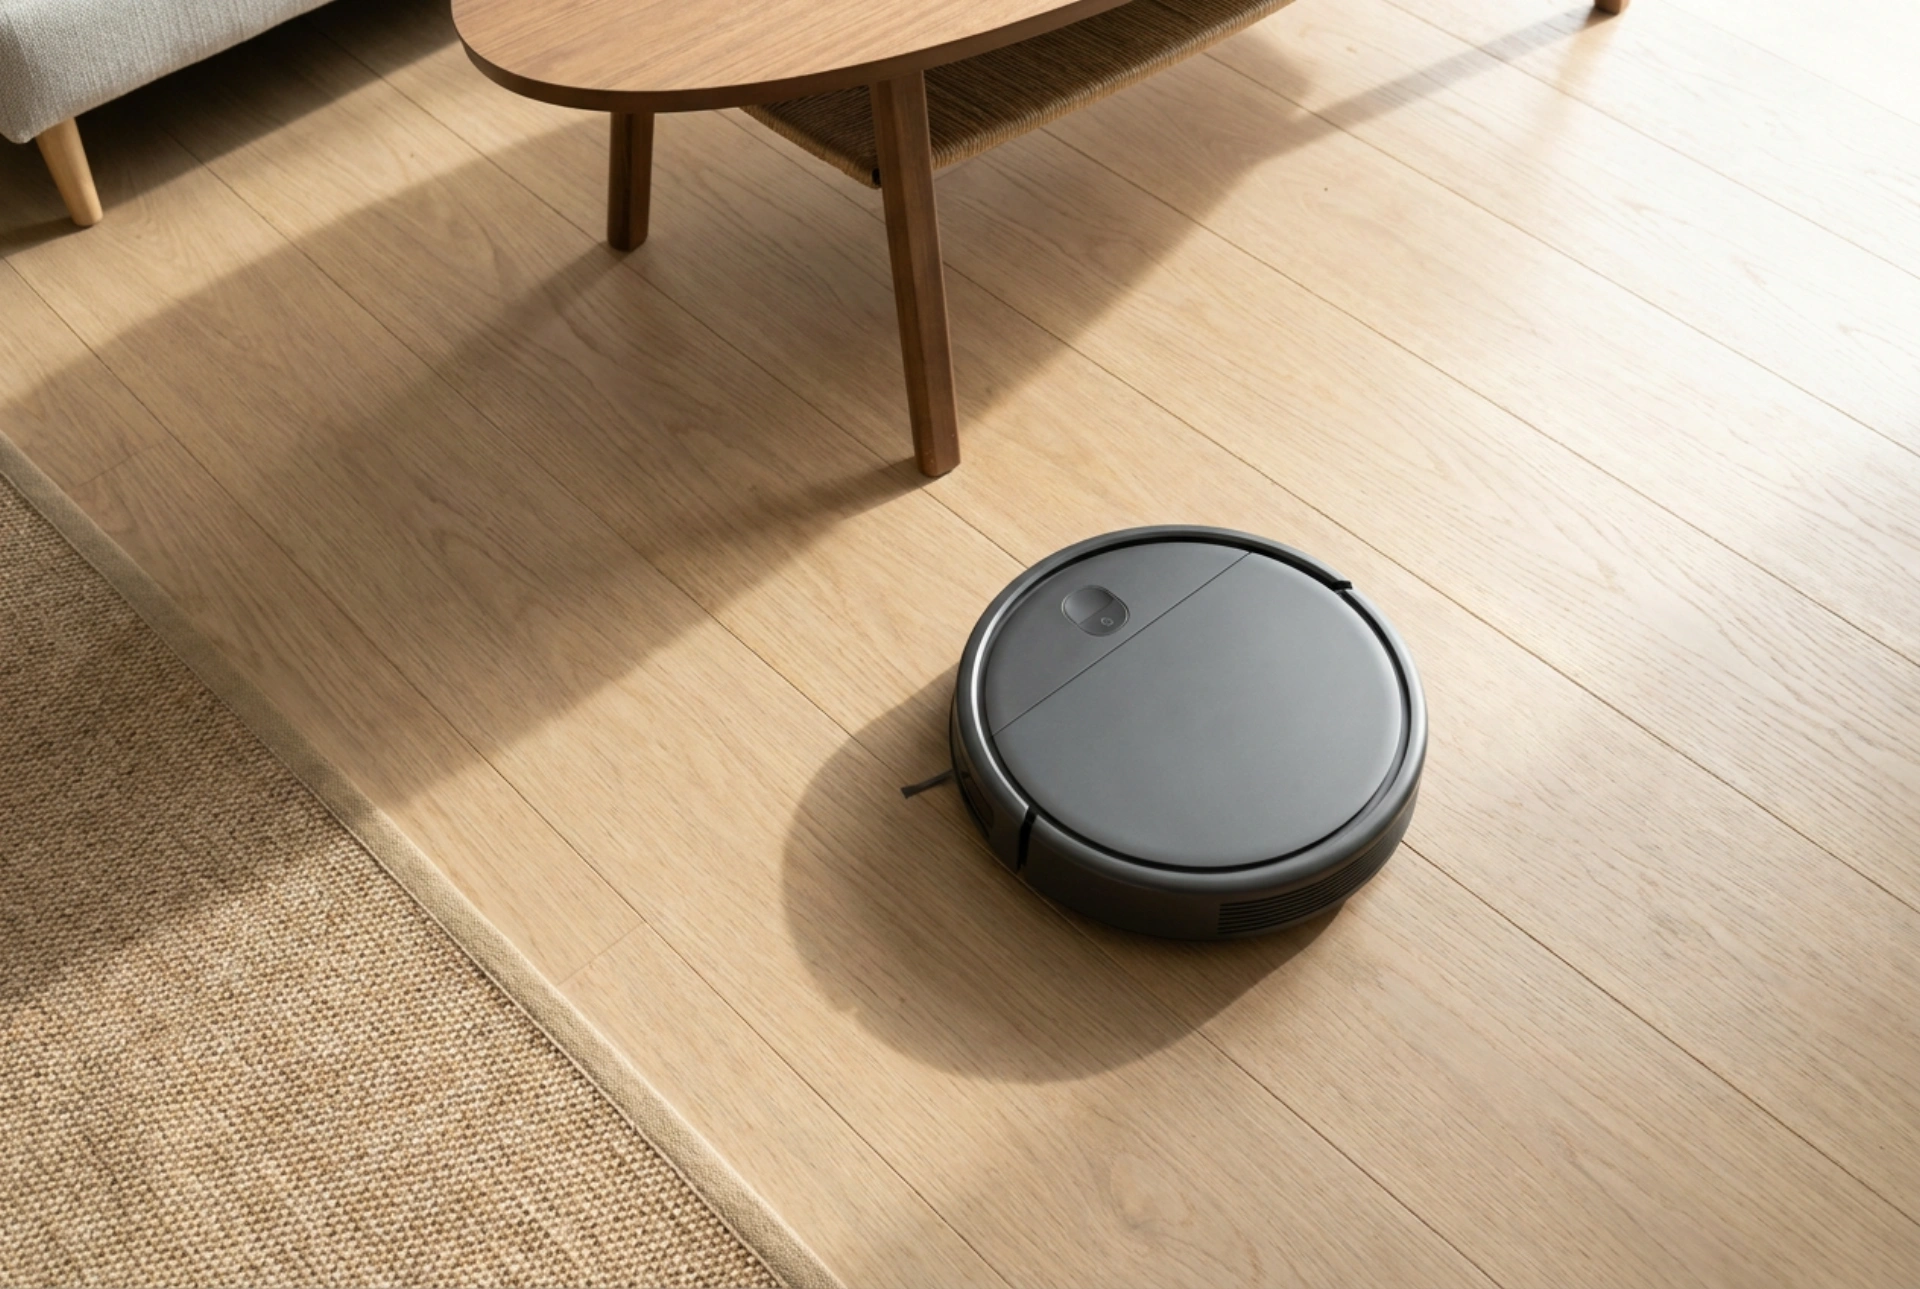


For at få det maksimale ud af en robotstøvsuger skal dens navigationssystem og fysiske dimensioner stemme overens med din boligs planløsning. Valget af den rette teknologi afgør, om maskinen navigerer ubesværet eller konstant kræver manuel indgriben for at fuldføre en rengøringscyklus.
Navigeringsteknologi: Fra simple sensorer til laserstyring
Robotstøvsugerens evne til at kortlægge dit hjem afhænger direkte af dens navigationssystem. Boliger med komplekse planløsninger, mange rum og smalle gange kræver avancerede systemer som LiDAR (Light Detection and Ranging). LiDAR-systemer udsender usynlige laserstråler, der måler afstanden til vægge og møbler ved at beregne den tid, det tager for lyset at reflektere tilbage. Dette skaber et præcist og dynamisk 2D- eller 3D-kort over hjemmet, hvilket gør det muligt for robotten at planlægge den mest effektive rute uden at overse områder.
Til mindre lejligheder med åbne rum kan mere enkle systemer være fuldt tilstrækkelige. Gyroskopisk navigation registrerer robottens retning og bevægelse i forhold til startpunktet, men opbygger ikke et permanent kort. Kamerabaseret navigation (ofte kaldet vSLAM) bruger visuelle pejlemærker på vægge og lofter, men denne metode er stærkt afhængig af gode lysforhold og kan fejle i mørke rum eller under aftenrengøring. Hvis dit hjem har mange mørke hjørner, er det laserbaserede system det mest pålidelige valg på grund af dets uafhængighed af det omgivende lys.
Højde og frihøjde under møbler
Et af de mest almindelige problemer i praksis er, at robotstøvsugeren kiler sig fast under sofaer, senge eller kommoder. For at undgå dette skal du måle den frie højde under dine møbler og sammenholde den med robottens maksimale højde. Robotter med LiDAR-tårne på toppen er typisk mellem 9,5 og 10,5 centimeter høje. Hvis dine møbler har en frihøjde på præcis 10 centimeter, risikerer lasertårnet at kile sig fast under rammen.
Hvis du har mange lave møbler, kan en fladere model med kamerabaseret eller gyroskopisk navigation være nødvendig, da disse ofte har en totalhøjde på under 8 centimeter. Du skal dog afveje denne fysiske fordel mod den potentielt svagere navigationspræcision i komplekse rum, hvor lasere ellers ville have en fordel.
Dørtrin og mekaniske hindringer
Overgange mellem rum er en fysisk barriere for enhver robot. De fleste standardmodeller kan forcere dørtrin på op til 1,5 til 2 centimeter. Dette muliggøres af affjedrede hjulophæng, der lader robotten klatre. Hvis dine dørtrin er højere end 2 centimeter, vil robottens sensorer registrere trinnet som en solid forhindring eller forsøge at klatre over og ende med at hænge fast med hjulene svævende i luften.
For at løse dette i ældre boliger med høje dørtrin kan du installere små, skråkilede ramper af træ eller gummi. Dette reducerer indgangsvinklen og tillader robottens hjul at gribe fat og rulle over overgangen uden at aktivere dens faldsensorer, som ellers fejlagtigt kan tolke højdeforskellen som en trappe.
Gulvtyper og børstekonstruktion
Interaktionen mellem robottens børster og gulvoverfladen er afgørende for rengøringseffektiviteten. Hårde gulve som parket, laminat og fliser kræver en kombination og balance mellem bløde børster og tilstrækkeligt vakuumtryk til at suge støv op fra sprækker. Til hjem med mange tæpper er sugeevnen (målt i Pascal) afgørende, da tæppefibre holder på støv og hår via statisk elektricitet og mekanisk modstand.
- Gummivalser: Ideelle til hjem med kæledyr eller personer med langt hår. Det elastiske gummimateriale forhindrer hår i at vikle sig stramt om rullen, hvilket minimerer det mekaniske slid på motoren og letter vedligeholdelsen.
- Kombinationsbørster: Kombinationen af stive hår og gummiblade er fremragende til at løsne fint støv fra dybe tæpper, men kræver hyppigere manuel rengøring for filtrede fibre.
Placering af basestationen
En ofte overset faktor er placeringen af robottens ladestation. Stationen udsender infrarøde signaler, som robotten bruger til at navigere tilbage, når batteriniveauet er lavt. For at sikre en vellykket dokning kræver de fleste modeller et frit område på 0,5 meter til hver side og mindst 1,5 meter foran stationen. Hvis basen klemmes inde i et smalt hjørne eller bag en dør, vil robotten have svært ved at kalibrere sin retning under indsejlingen, hvilket resulterer i uforrettet sag og flade batterier midt på gulvet.