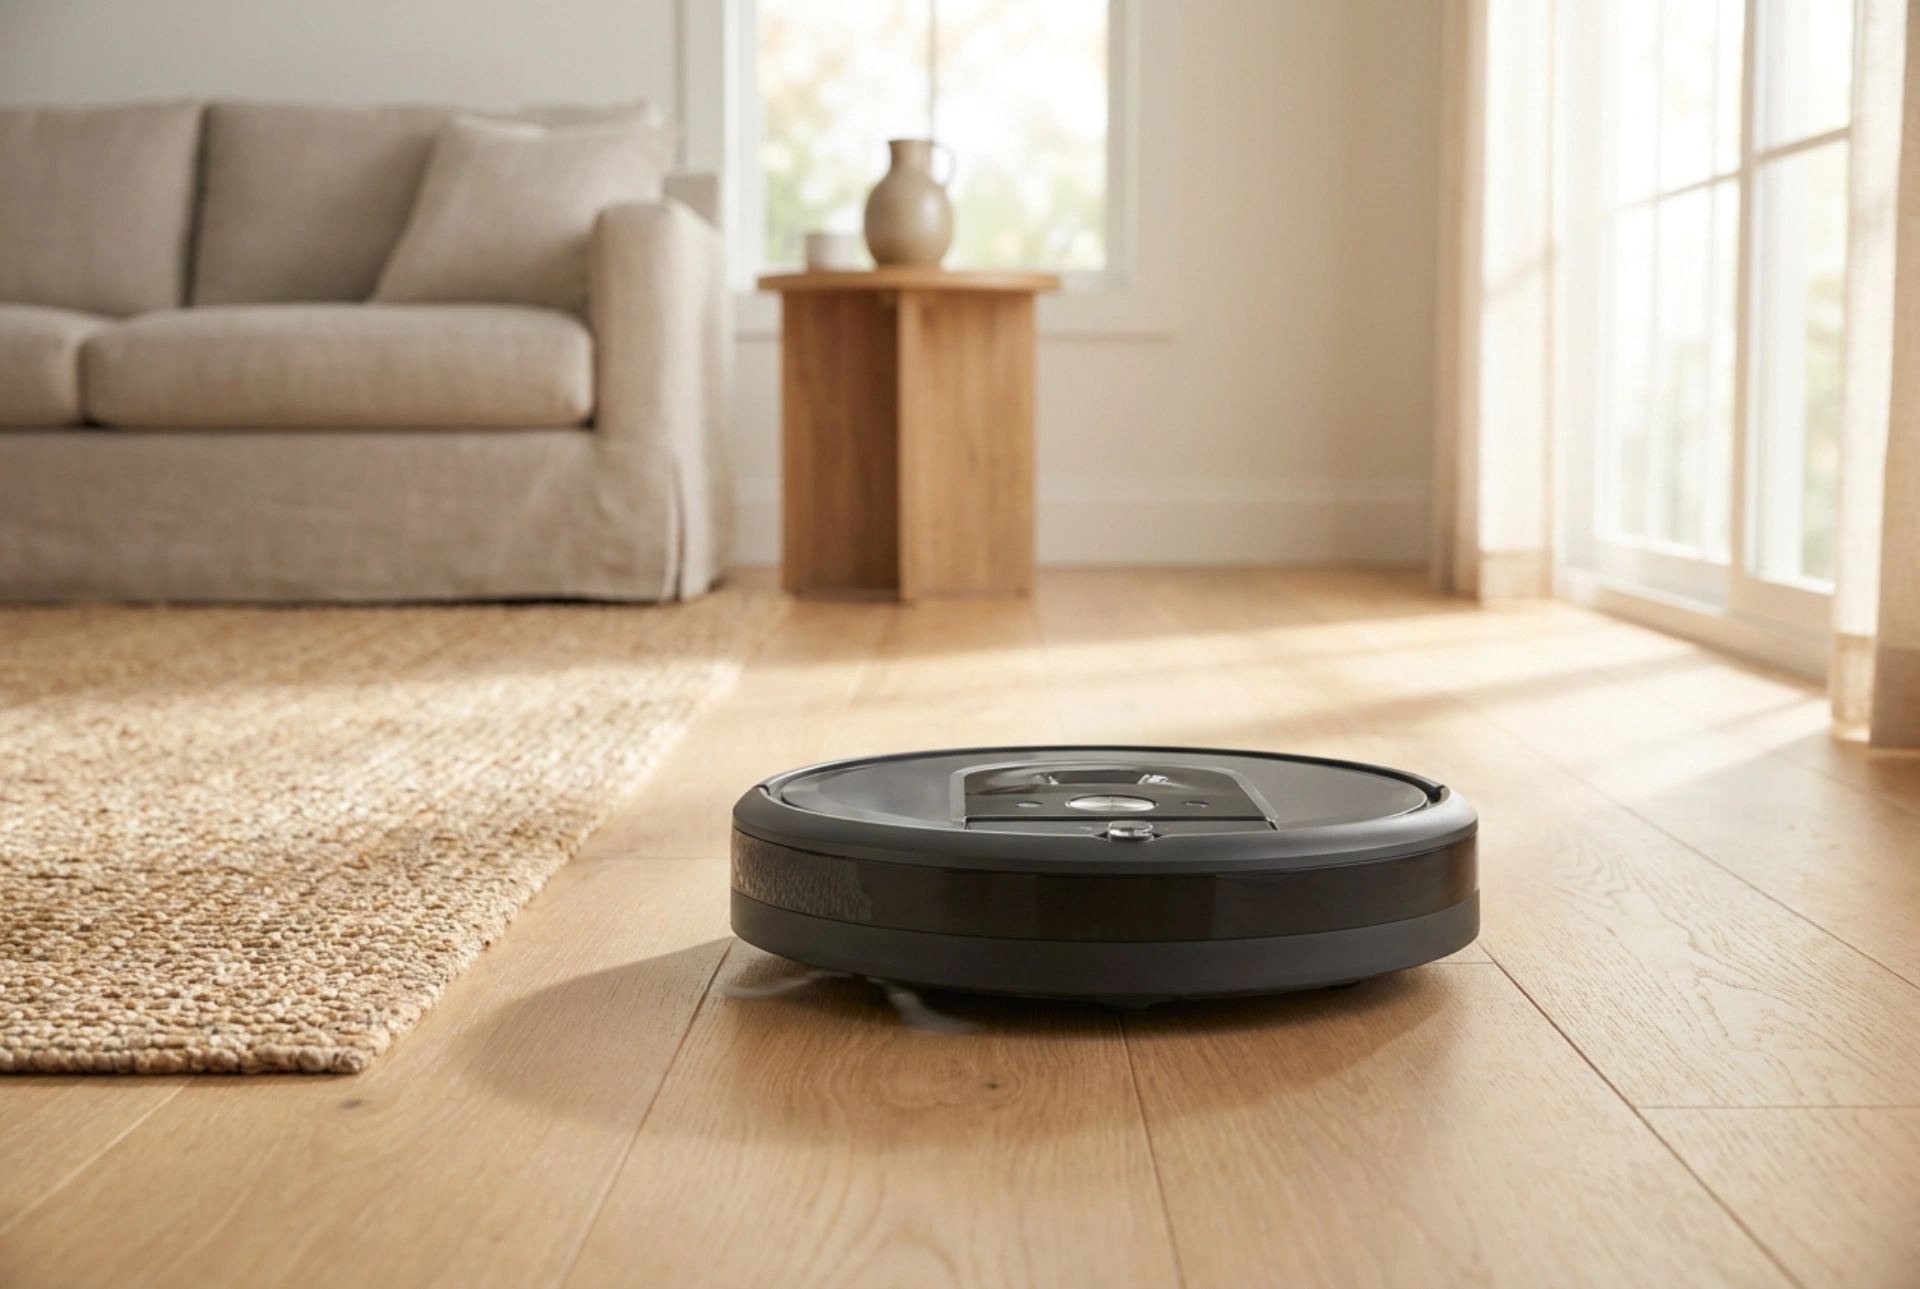


For at en robotstøvsuger rent faktisk skal reducere den manuelle arbejdsbyrde i hjemmet, skal den besidde specifikke tekniske egenskaber frem for blot høj nominel sugestyrke. Det handler om samspillet mellem præcis rumlig navigation, mekanisk børsteudformning og en lufttæt konstruktion, der sikrer konstant sugeevne på forskellige gulvtyper.
Navigationsfysik: Præcis kortlægning versus tilfældig kollision
Den mest afgørende faktor for en robots effektivitet er dens evne til at orientere sig i rummet. Billigere modeller arbejder ofte ud fra et tilfældighedsprincip, hvor de skifter retning ved fysisk kontakt med forhindringer. Dette fører to unødvendigt energiforbrug, uensartet rengøring og øget slid på både møbler og robot.
En maskine, der reelt letter hverdagen, anvender aktive sensorer som LiDAR (Light Detection and Ranging) eller optiske SLAM-systemer (Simultaneous Localization and Mapping). Ved at udsende harmløse laserstråler måler robotten afstanden til vægge og genstande i realtid. Dette skaber et præcist todimensionelt kort over hjemmet, hvilket gør det muligt at planlægge en systematisk, parallel rute. Fordelen er klar: Robotten dækker arealet hurtigere, undgår at sidde fast og minimerer batterisliddet ved kun at køre over hvert område én gang.
Børstemekanik og materialevalg på undersiden
Mange forbinder rengøringsevne udelukkende med sugekraft målt i Pascal (Pa). Men uden den rette mekaniske bearbejdning af overfladen forbliver støv og hår fanget i tæppefibre eller rå trægulve. Her spiller børstens design en nøglerolle.
- Traditionelle fiberbørster: Disse har tendens til at opsamle hår, som hurtigt vikles stramt omkring akslen. Dette reducerer rotationen og kræver hyppig, manuel rengøring.
- Gummivalser med lameller: Moderne, højeffektive robotter benytter modsat-roterende gummivalsebørster. Gummiets elasticitet og lamellernes vinkel arbejder sammen om at løfte snavs mekanisk, mens hår ledes ud mod enderne af valsen, hvor de let kan fjernes uden brug af specialværktøj.
Derudover skal selve børstemodulet være ophængt i en fjedrende ramme. Dette kaldes et svævende børstehoved, som automatisk tilpasser sig ujævnheder i gulvet, såsom overgangen fra fliser til trægulv, for at bevare en optimal tætning mod underlaget.
Lufttæt konstruktion og luftstrømmens dynamik
Høj sugeeffekt er værdiløs, hvis luften slipper ud gennem utætheder i robottens kabinet. En effektiv robotstøvsuger er designet med fokus på aerodynamisk tæthed. Indsugningskanalen skal være omgivet af en blød gummilæbe, der danner et undertryk mod gulvet. Derved kanaliseres hele luftstrømmen direkte op i støvbeholderen.
Filtreringssystemet er det næste kritiske punkt. Luften, der blæses ud igen, skal passere gennem et tætsluttende HEPA-filter eller lignende finpartikelfilter. Hvis filteret eller dets pakninger er utætte, vil det fineste støv blot blive recirkuleret i rummet, hvilket ødelægger indeklimaet. Vælg systemer, hvor filteret nemt kan udtages og renses uden direkte berøring med det opsamlede snavs.
Fysisk mobilitet: Tærskelpassage og frihøjde
En robot er kun selvkørende, hvis den ikke konstant kræver menneskelig indgriben for at overvinde mindre forhindringer. Mobiliteten bestemmes af to fysiske parametre: hjulophængets vandring og robottens samlede højde.
Effektive modeller har store, mønstrede drivhjul med en fjedrende vandring, der gør det muligt at forcere dørtrin og tæppekanter på op til 20 millimeter. Samtidig skal robottens maksimale højde ideelt set ligge under 10 centimeter, så den ubesværet kan glide under sofaer, senge og reoler, hvor det manuelle støvsugerarbejde typisk er mest besværligt.